rm_chassis_controllers::BipedalController Class Reference
#include <controller.h>
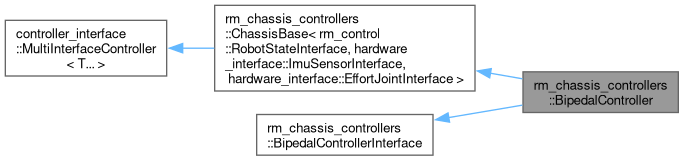
Inheritance diagram for rm_chassis_controllers::BipedalController:
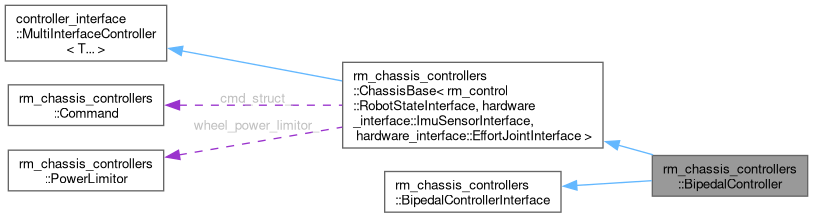
Collaboration diagram for rm_chassis_controllers::BipedalController:
Public Member Functions | |
| BipedalController ()=default | |
| bool | init (hardware_interface::RobotHW *robot_hw, ros::NodeHandle &root_nh, ros::NodeHandle &controller_nh) override |
| void | moveJoint (const ros::Time &time, const ros::Duration &period) override |
| void | stopping (const ros::Time &time) override |
| bool | getOverturn () const override |
| bool | getStateChange () const override |
| bool | getCompleteStand () const override |
| Eigen::Matrix< double, 4, CONTROL_DIM *STATE_DIM > | getCoeffs () override |
| const std::shared_ptr< ModelParams > & | getModelParams () const override |
| const std::shared_ptr< ControlParams > & | getControlParams () const override |
| const std::shared_ptr< BiasParams > & | getBiasParams () const override |
| const std::shared_ptr< LegStateThresholdParams > & | getLegThresholdParams () const override |
| const std::shared_ptr< ChassisGeometryParams > & | getChassisGeometryParams () const override |
| double | getLegCmd () const override |
| double | getJumpCmd () const override |
| int | getBaseState () const override |
| double | getDefaultLegLength () const override |
| geometry_msgs::Vector3 | getVelCmd () override |
| bool | getMoveFlag () const override |
| void | setMoveFlag (const bool &move_flag) override |
| const ChassisState & | getChassisState () override |
| LegState & | getLegState (Side side) override |
| bool | getDown5cmStairFlag () const override |
| void | setDown5cmStairFlag (bool flag) override |
| void | setStateChange (bool state) override |
| void | setCompleteStand (bool state) override |
| void | setJumpCmd (bool cmd) override |
| void | setMode (int mode) override |
| void | clearRecoveryFlag () override |
| double | f_spring_force (double L0) override |
| void | pubState () override |
| void | pubLQRStatus (Eigen::Matrix< double, STATE_DIM, 1 > left_error, Eigen::Matrix< double, STATE_DIM, 1 > right_error, Eigen::Matrix< double, STATE_DIM, 1 > left_ref, Eigen::Matrix< double, STATE_DIM, 1 > right_ref, Eigen::Matrix< double, CONTROL_DIM, 1 > u_left, Eigen::Matrix< double, CONTROL_DIM, 1 > u_right, Eigen::Matrix< double, CONTROL_DIM, 1 > F_leg_, const bool unstick[2]) const override |
| void | pubLegLenStatus (const bool &upstair_flag) override |
| void | clearStatus () override |
| void | pubDebugData (const std::string &name, double value) override |
| void | setRecoveryLegSpdTurnback (bool recovery_leg_spd_turnback) override |
| bool | getRecoveryLegSpdTurnback () const override |
| double | getLegThetaOffset (const double &leg_len) override |
 Public Member Functions inherited from rm_chassis_controllers::ChassisBase< rm_control::RobotStateInterface, hardware_interface::ImuSensorInterface, hardware_interface::EffortJointInterface > | |
| ChassisBase ()=default | |
| bool | init (hardware_interface::RobotHW *robot_hw, ros::NodeHandle &root_nh, ros::NodeHandle &controller_nh) override |
| Get and check params for covariances. Setup odometry realtime publisher + odom message constant fields. init odom tf. | |
| void | update (const ros::Time &time, const ros::Duration &period) override |
| Receive real_time command from manual. Execute different action according to current mode. Set necessary params of chassis. Execute power limit. | |
| Public Member Functions inherited from rm_chassis_controllers::BipedalControllerInterface | |
| virtual | ~BipedalControllerInterface ()=default |
Additional Inherited Members | |
| Protected Types inherited from rm_chassis_controllers::ChassisBase< rm_control::RobotStateInterface, hardware_interface::ImuSensorInterface, hardware_interface::EffortJointInterface > | |
| enum | |
| Protected Member Functions inherited from rm_chassis_controllers::ChassisBase< rm_control::RobotStateInterface, hardware_interface::ImuSensorInterface, hardware_interface::EffortJointInterface > | |
| void | raw () |
| virtual void | follow (const ros::Time &time, const ros::Duration &period) |
| The mode FOLLOW: chassis will follow gimbal. | |
| void | twist (const ros::Time &time, const ros::Duration &period) |
| The mode TWIST: Just moving chassis. | |
| void | updateOdom (const ros::Time &time, const ros::Duration &period) |
| Init frame on base_link. Integral vel to current_pos_ and angle. | |
| void | recovery () |
| Set chassis velocity to zero. | |
| void | tfVelToBase (const std::string &from) |
| Transform tf velocity to base link frame. | |
| virtual void | powerLimit () |
| To limit the chassis power according to current power limit. | |
| virtual void | updatePowerStatus () |
| void | cmdChassisCallback (const rm_msgs::ChassisCmdConstPtr &msg) |
| Write current command from rm_msgs::ChassisCmd. | |
| void | cmdVelCallback (const geometry_msgs::Twist::ConstPtr &msg) |
| Write current command from geometry_msgs::Twist. | |
| void | initialize_parameters (ros::NodeHandle &controller_nh) |
| void | slamCallback (const nav_msgs::Odometry::ConstPtr &msg) |
| void | localizationCallback (const geometry_msgs::TransformStamped::ConstPtr &msg) |
| void | capacityCallback (const rm_msgs::PowerManagementSampleAndStatusData::ConstPtr &msg) |
| Protected Attributes inherited from rm_chassis_controllers::ChassisBase< rm_control::RobotStateInterface, hardware_interface::ImuSensorInterface, hardware_interface::EffortJointInterface > | |
| rm_control::RobotStateHandle | robot_state_handle_ |
| hardware_interface::EffortJointInterface * | effort_joint_interface_ |
| std::vector< hardware_interface::JointHandle > | joint_handles_ |
| realtime_tools::RealtimeBuffer< Command > | cmd_rt_buffer_ |
| realtime_tools::RealtimeBuffer< nav_msgs::Odometry > | slam_rt_buffer_ |
| realtime_tools::RealtimeBuffer< geometry_msgs::TransformStamped > | localization_rt_buffer_ |
| std::unique_ptr< realtime_tools::RealtimePublisher< nav_msgs::Odometry > > | odom_pub_ |
| std::unique_ptr< realtime_tools::RealtimePublisher< std_msgs::Float64 > > | cpower_pub_ |
| std::unique_ptr< realtime_tools::RealtimePublisher< std_msgs::Float64 > > | epower_pub_ |
| std::unique_ptr< realtime_tools::RealtimePublisher< std_msgs::Float64 > > | chassis_power_pub_ |
| rm_common::TfRtBroadcaster | brcst4global_map2robot_odom_ |
| rm_common::TfRtBroadcaster | brcst4global_map2camera_init_ |
| rm_common::TfRtBroadcaster | brcst4robot_odom2robot_base_ |
| geometry_msgs::TransformStamped | global_map2robot_odom_ |
| geometry_msgs::TransformStamped | global_map2camera_init_ |
| geometry_msgs::TransformStamped | robot_odom2robot_base_ |
| geometry_msgs::TransformStamped | robot_base2lidar_base_ |
| tf2::Transform | T_global_map2robot_odom_ |
| tf2::Transform | T_robot_odom_2robot_base_ |
| tf2::Transform | T_lidar_odom2lidar_base_ |
| tf2::Transform | T_robot_base2lidar_base_ |
| tf2::Transform | T_global_map2lidar_odom_ |
| ros::Subscriber | cmd_vel_sub_ |
| ros::Subscriber | cmd_chassis_sub_ |
| ros::Subscriber | slam_sub_ |
| ros::Subscriber | localization_sub_ |
| ros::Subscriber | capacity_sub_ |
| std::unique_ptr< RampFilter< double > > | ramp_x_ |
| std::unique_ptr< RampFilter< double > > | ramp_y_ |
| std::unique_ptr< RampFilter< double > > | ramp_w_ |
| double | publish_rate_ |
| bool | publish_map_tf_ |
| bool | publish_odom_tf_ |
| bool | gravity_estimation_offset_ |
| double | roll_ |
| double | pitch_ |
| double | yaw_ |
| double | wheel_radius_ |
| double | twist_angular_ |
| double | max_odom_vel_ |
| double | timeout_ |
| double | chassis_power_ |
| bool | capacity_update_flag_ |
| bool | use_rls_ |
| bool | use_K_angle_ |
| bool | odom_initialized_ |
| bool | slam_updated_ |
| bool | localization_updated_ |
| bool | state_changed_ |
| int | state_ |
| std::string | follow_source_frame_ |
| std::string | command_source_frame_ |
| std::string | global_map_frame_id_ |
| std::string | robot_odom_frame_id_ |
| std::string | robot_base_frame_id_ |
| std::string | lidar_base_frame_id_ |
| std::string | slam_topic_ |
| std::string | localization_topic_ |
| std::string | capacity_topic_ |
| ros::Time | last_publish_time_ |
| geometry_msgs::Vector3 | vel_cmd_ |
| std::array< double, 36 > | twist_covariance_ |
| control_toolbox::Pid | pid_follow_ |
| Command | cmd_struct_ |
| PowerLimitor | wheel_power_limitor_ |
Constructor & Destructor Documentation
◆ BipedalController()
|
default |
Member Function Documentation
◆ clearRecoveryFlag()
|
inlineoverridevirtual |
◆ clearStatus()
|
overridevirtual |
◆ f_spring_force()
|
overridevirtual |
◆ getBaseState()
|
inlineoverridevirtual |
◆ getBiasParams()
|
inlineoverridevirtual |
◆ getChassisGeometryParams()
|
inlineoverridevirtual |
◆ getChassisState()
|
inlineoverridevirtual |
◆ getCoeffs()
|
inlineoverridevirtual |
◆ getCompleteStand()
|
inlineoverridevirtual |
◆ getControlParams()
|
inlineoverridevirtual |
◆ getDefaultLegLength()
|
inlineoverridevirtual |
◆ getDown5cmStairFlag()
|
inlineoverridevirtual |
◆ getJumpCmd()
|
inlineoverridevirtual |
◆ getLegCmd()
|
inlineoverridevirtual |
◆ getLegState()
◆ getLegThetaOffset()
|
inlineoverridevirtual |
◆ getLegThresholdParams()
|
inlineoverridevirtual |
◆ getModelParams()
|
inlineoverridevirtual |
◆ getMoveFlag()
|
inlineoverridevirtual |
◆ getOverturn()
|
inlineoverridevirtual |
◆ getRecoveryLegSpdTurnback()
|
inlineoverridevirtual |
◆ getStateChange()
|
inlineoverridevirtual |
◆ getVelCmd()
|
inlineoverridevirtual |
◆ init()
|
override |
◆ moveJoint()
|
overridevirtual |
◆ pubDebugData()
|
inlineoverridevirtual |
◆ pubLegLenStatus()
|
overridevirtual |
◆ pubLQRStatus()
|
overridevirtual |
◆ pubState()
|
overridevirtual |
◆ setCompleteStand()
|
inlineoverridevirtual |
◆ setDown5cmStairFlag()
|
inlineoverridevirtual |
◆ setJumpCmd()
|
inlineoverridevirtual |
◆ setMode()
|
inlineoverridevirtual |
◆ setMoveFlag()
|
inlineoverridevirtual |
◆ setRecoveryLegSpdTurnback()
|
inlineoverridevirtual |
◆ setStateChange()
|
inlineoverridevirtual |
◆ stopping()
|
override |
The documentation for this class was generated from the following files:
- rm_chassis_controllers/include/rm_chassis_controllers/bipedal_wheel_controller/controller.h
- rm_chassis_controllers/src/bipedal_wheel_controller/controller.cpp
Generated by
 1.12.0