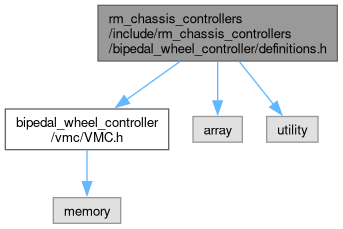
#include "bipedal_wheel_controller/vmc/VMC.h"
#include <array>
#include <utility>
Go to the source code of this file.
|
| enum | rm_chassis_controllers::LegOrientation { rm_chassis_controllers::UNDER
, rm_chassis_controllers::FRONT
, rm_chassis_controllers::BEHIND
} |
| |
| enum | rm_chassis_controllers::JumpPhase { rm_chassis_controllers::LEG_RETRACTION
, rm_chassis_controllers::JUMP_UP
, rm_chassis_controllers::OFF_GROUND
, rm_chassis_controllers::IDLE
} |
| |
| enum | rm_chassis_controllers::BalanceMode {
rm_chassis_controllers::NORMAL
, rm_chassis_controllers::STAND_UP
, rm_chassis_controllers::SIT_DOWN
, rm_chassis_controllers::RECOVER
,
rm_chassis_controllers::UPSTAIRS
, rm_chassis_controllers::PROTECT
} |
| |
| enum | rm_chassis_controllers::Side { rm_chassis_controllers::LEFT = 0
, rm_chassis_controllers::RIGHT
} |
| |
| enum | { rm_chassis_controllers::WHEEL_T = 0
, rm_chassis_controllers::LEG_Tp
} |
| |
| enum | {
rm_chassis_controllers::THETA = 0
, rm_chassis_controllers::D_THETA
, rm_chassis_controllers::POS
, rm_chassis_controllers::VEL
,
rm_chassis_controllers::PITCH
, rm_chassis_controllers::D_PITCH
} |
| |
 1.12.0