gimbal_base.h File Reference
#include <effort_controllers/joint_velocity_controller.h>#include <controller_interface/multi_interface_controller.h>#include <hardware_interface/joint_command_interface.h>#include <hardware_interface/imu_sensor_interface.h>#include <rm_common/hardware_interface/robot_state_interface.h>#include <rm_common/filters/filters.h>#include <rm_msgs/GimbalCmd.h>#include <rm_msgs/TrackData.h>#include <rm_msgs/GimbalDesError.h>#include <rm_msgs/GimbalPosState.h>#include <rm_gimbal_controllers/GimbalBaseConfig.h>#include <rm_gimbal_controllers/bullet_solver.h>#include <rm_gimbal_controllers/ballistic_solver.h>#include <tf2_eigen/tf2_eigen.h>#include <Eigen/Eigen>#include <control_toolbox/pid.h>#include <urdf/model.h>#include <dynamic_reconfigure/server.h>#include <realtime_tools/realtime_publisher.h>#include <unordered_map>#include <nav_msgs/Odometry.h>#include <tf2_geometry_msgs/tf2_geometry_msgs.h>#include <std_msgs/Float32MultiArray.h>
Include dependency graph for gimbal_base.h:

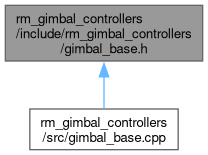
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Classes | |
| struct | rm_gimbal_controllers::GimbalConfig |
| class | rm_gimbal_controllers::ChassisVel |
| class | rm_gimbal_controllers::Controller |
Namespaces | |
| namespace | rm_gimbal_controllers |
Generated by
 1.12.0