#include <VMC.h>
|
| | VMC (double l1, double l2, double l3, double l4, double l5) |
| |
| void | clearJacobian () |
| |
◆ ~VMC()
| virtual rm_chassis_controllers::VMC::~VMC |
( |
| ) |
|
|
virtualdefault |
◆ VMC()
| rm_chassis_controllers::VMC::VMC |
( |
double | l1, |
|
|
double | l2, |
|
|
double | l3, |
|
|
double | l4, |
|
|
double | l5 ) |
|
protected |
◆ calc_jacobian()
| virtual void rm_chassis_controllers::VMC::calc_jacobian |
( |
double | phi1, |
|
|
double | phi4 ) |
|
pure virtual |
◆ clearJacobian()
| void rm_chassis_controllers::VMC::clearJacobian |
( |
| ) |
|
|
protected |
◆ getForceReal()
| const LegForce & rm_chassis_controllers::VMC::getForceReal |
( |
| ) |
const |
◆ getL1()
| double rm_chassis_controllers::VMC::getL1 |
( |
| ) |
const |
◆ getL2()
| double rm_chassis_controllers::VMC::getL2 |
( |
| ) |
const |
◆ getL3()
| double rm_chassis_controllers::VMC::getL3 |
( |
| ) |
const |
◆ getL4()
| double rm_chassis_controllers::VMC::getL4 |
( |
| ) |
const |
◆ getL5()
| double rm_chassis_controllers::VMC::getL5 |
( |
| ) |
const |
◆ getPos()
| const LegPos & rm_chassis_controllers::VMC::getPos |
( |
| ) |
const |
◆ getSpd()
| const LegSpd & rm_chassis_controllers::VMC::getSpd |
( |
| ) |
const |
◆ leg_conv()
| void rm_chassis_controllers::VMC::leg_conv |
( |
double | F, |
|
|
double | Tp, |
|
|
double | T[2] ) const |
◆ leg_conv_t()
| void rm_chassis_controllers::VMC::leg_conv_t |
( |
double | T1, |
|
|
double | T2 ) |
◆ leg_pos()
| virtual void rm_chassis_controllers::VMC::leg_pos |
( |
double | phi1, |
|
|
double | phi4 ) |
|
pure virtual |
◆ leg_spd()
| void rm_chassis_controllers::VMC::leg_spd |
( |
double | dphi1, |
|
|
double | dphi4 ) |
◆ J_
| double rm_chassis_controllers::VMC::J_[2][2] {} |
|
protected |
◆ l1_
| const double rm_chassis_controllers::VMC::l1_ |
|
protected |
◆ l2_
| const double rm_chassis_controllers::VMC::l2_ |
|
protected |
◆ l3_
| const double rm_chassis_controllers::VMC::l3_ |
|
protected |
◆ l4_
| const double rm_chassis_controllers::VMC::l4_ |
|
protected |
◆ l5_
| const double rm_chassis_controllers::VMC::l5_ |
|
protected |
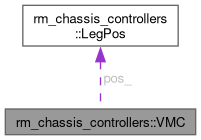
◆ pos_
| LegPos rm_chassis_controllers::VMC::pos_ |
|
protected |
The documentation for this class was generated from the following files:
- rm_chassis_controllers/include/rm_chassis_controllers/bipedal_wheel_controller/vmc/VMC.h
- rm_chassis_controllers/src/bipedal_wheel_controller/vmc/VMC.cpp
 1.12.0