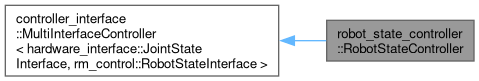
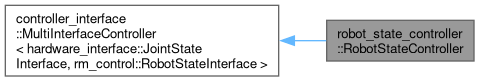
#include <robot_state_controller.h>
|
| | RobotStateController ()=default |
| |
| bool | init (hardware_interface::RobotHW *robot_hw, ros::NodeHandle &root_nh, ros::NodeHandle &controller_nh) override |
| |
| void | update (const ros::Time &time, const ros::Duration &) override |
| |
◆ RobotStateController()
| robot_state_controller::RobotStateController::RobotStateController |
( |
| ) |
|
|
default |
◆ init()
| bool robot_state_controller::RobotStateController::init |
( |
hardware_interface::RobotHW * | robot_hw, |
|
|
ros::NodeHandle & | root_nh, |
|
|
ros::NodeHandle & | controller_nh ) |
|
override |
◆ update()
| void robot_state_controller::RobotStateController::update |
( |
const ros::Time & | time, |
|
|
const ros::Duration & | period ) |
|
override |
The documentation for this class was generated from the following files:
 1.12.0