#include <recover.h>
◆ Recover()
| rm_chassis_controllers::Recover::Recover |
( |
BipedalControllerInterface * | controller_, |
|
|
const std::vector< hardware_interface::JointHandle * > & | joint_handles, |
|
|
const std::vector< control_toolbox::Pid * > & | pid_legs, |
|
|
const std::vector< control_toolbox::Pid * > & | pid_thetas, |
|
|
control_toolbox::Pid * | pid_theta_diff ) |
◆ detectChassisStateToRecover()
| void rm_chassis_controllers::Recover::detectChassisStateToRecover |
( |
| ) |
|
|
inline |
◆ detectLegRecoveryState()
| void rm_chassis_controllers::Recover::detectLegRecoveryState |
( |
LegRecoveryState & | recovery_state, |
|
|
const double & | leg_pos ) |
|
inline |
◆ execute()
| void rm_chassis_controllers::Recover::execute |
( |
const ros::Time & | time, |
|
|
const ros::Duration & | period ) |
|
overridevirtual |
◆ name()
| const char * rm_chassis_controllers::Recover::name |
( |
| ) |
const |
|
inlineoverridevirtual |
The documentation for this class was generated from the following files:
- rm_chassis_controllers/include/rm_chassis_controllers/bipedal_wheel_controller/controller_mode/recover.h
- rm_chassis_controllers/src/bipedal_wheel_controller/controller_mode/recover.cpp
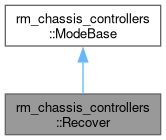
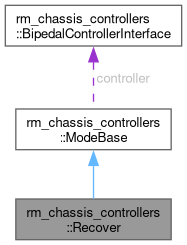
 Public Member Functions inherited from rm_chassis_controllers::ModeBase
 1.12.0