mode_base.h File Reference
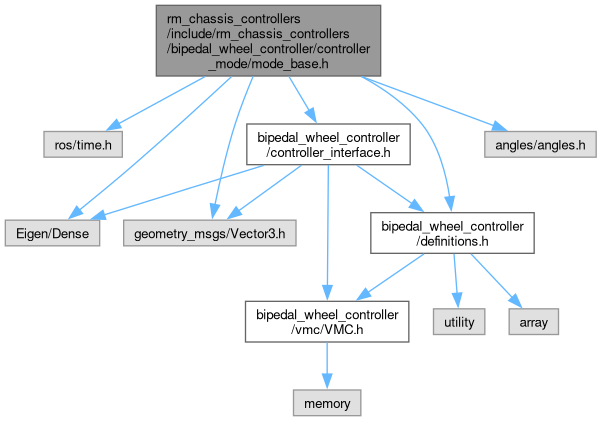
#include <ros/time.h>#include <Eigen/Dense>#include <geometry_msgs/Vector3.h>#include <angles/angles.h>#include "bipedal_wheel_controller/definitions.h"#include "bipedal_wheel_controller/controller_interface.h"
Include dependency graph for mode_base.h:
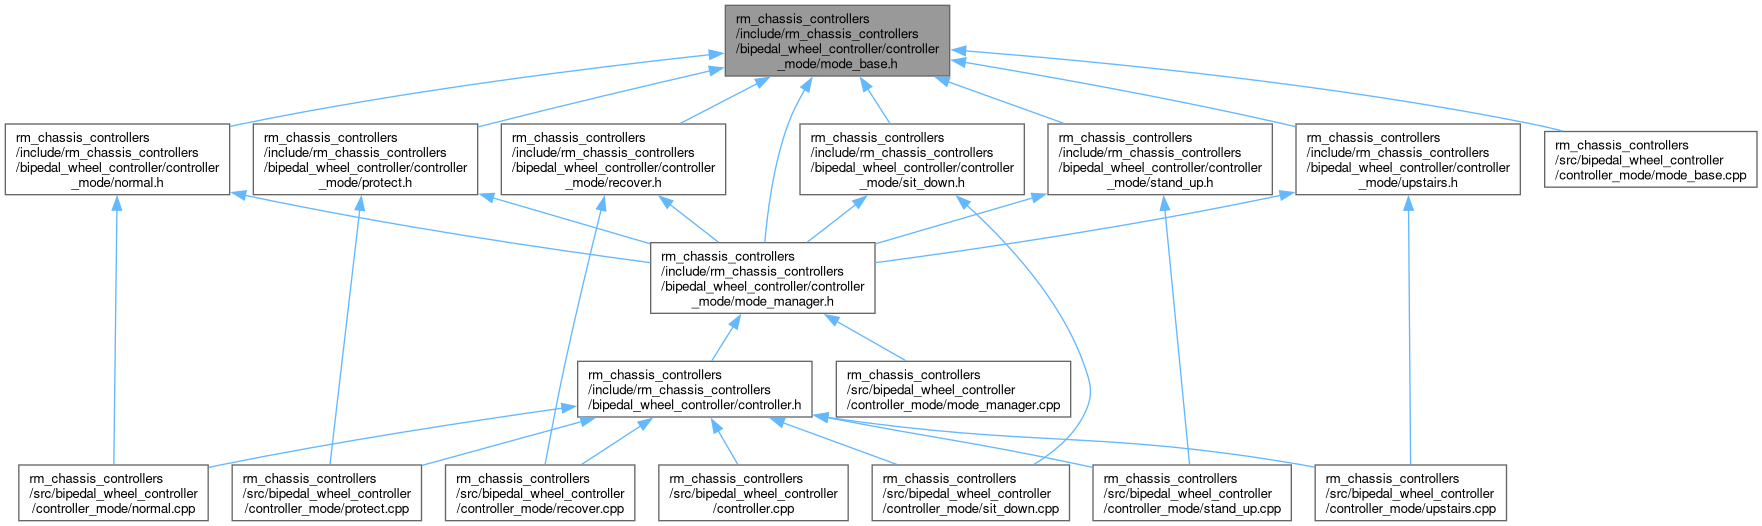
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Classes | |
| class | rm_chassis_controllers::ModeBase |
Namespaces | |
| namespace | rm_chassis_controllers |
Generated by
 1.12.0