gpio_controller.cpp File Reference
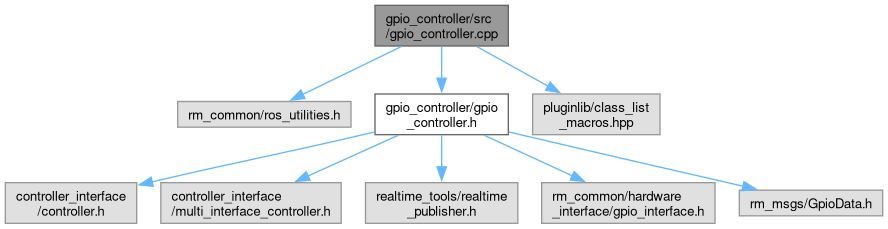
#include <rm_common/ros_utilities.h>#include "gpio_controller/gpio_controller.h"#include <pluginlib/class_list_macros.hpp>
Include dependency graph for gpio_controller.cpp:
Namespaces | |
| namespace | gpio_controller |
Generated by
 1.12.0